רגע! לפני שהולכים... 👋
אל תפספסו! מסלולי לימוד נפתחים בקרוב - מקומות מוגבלים
| מסלול Machine Learning | 06/10 |
| מסלול Cyber | 08/10 |
| מסלול Computer Vision | 08/10 |
| מסלול RT Embedded Linux | 04/11 |
| מסלול Full Stack | 16/11 |
✓ ייעוץ אישי ללא התחייבות | תשובה תוך 24 שעות
RTOS לעומת Embedded Linux — מתי לבחור מה?
עודכן לאחרונה: 10 ספטמבר, 2026
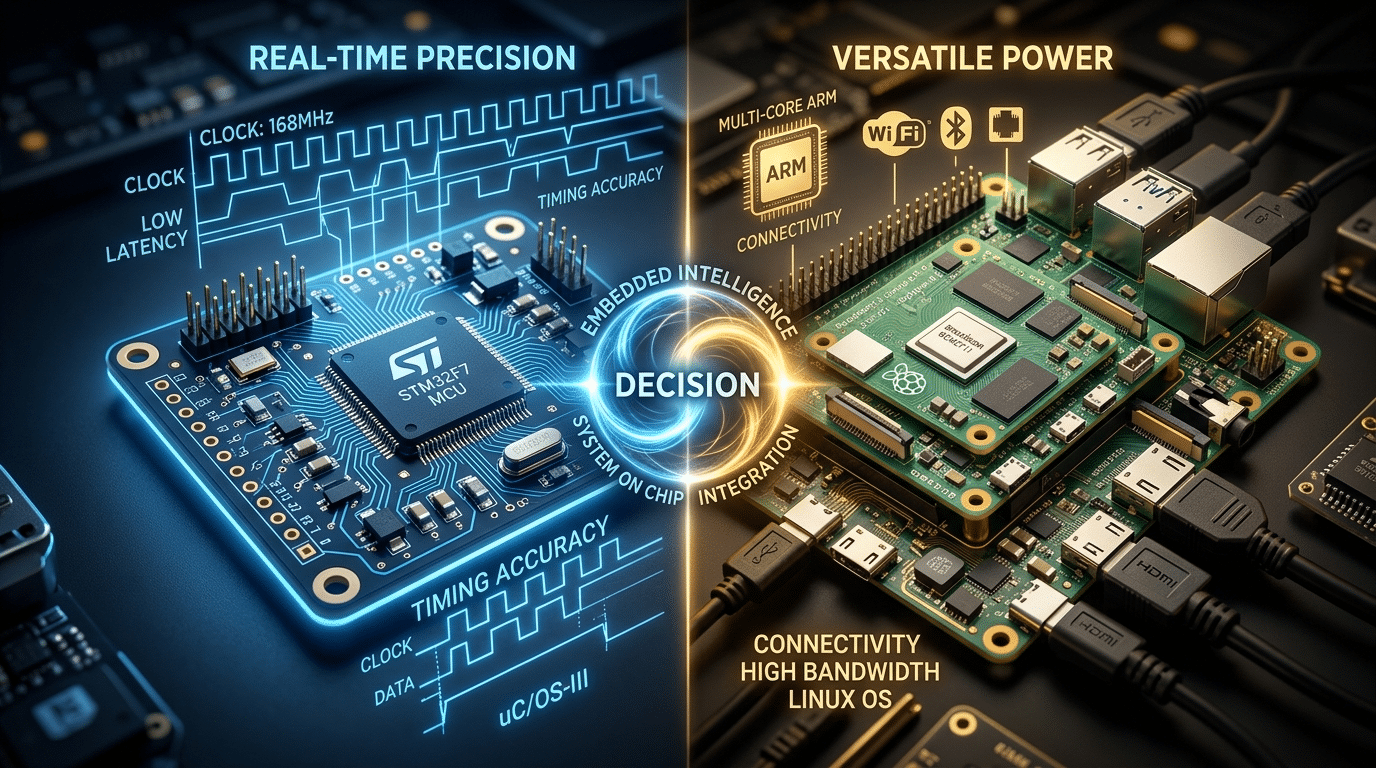
- RTOS (כמו FreeRTOS או Zephyr) מתאים כשצריך תגובה דטרמיניסטית בסדר גודל של מיקרו-שניות, עם צריכת זיכרון נמוכה וזמן boot כמעט אפסי.
- Embedded Linux מתאים כשצריך ערימת רשת מלאה, מערכת קבצים עשירה, GUI, או אינטגרציה עם חבילות קוד פתוח מורכבות.
- הבחירה נקבעת לפי שלושה צירים: דרישות זמן אמת, משאבי חומרה זמינים, ומורכבות התוכנה שצריך להריץ.
- בפרויקטים רבים — במיוחד ב-IoT — השילוב של שניהם באותה מערכת (ליבה אחת RTOS + ליבה שנייה Linux) הוא הפתרון הנכון.
- טעות הבחירה הנפוצה ביותר: לבחור Embedded Linux כי "זה מה שאני מכיר" כשהחומרה לא תומכת בזה — או לבחור RTOS כשהפרויקט ידרוש filesystem ורשת תוך חודשיים.
אם יש לכם מיקרו-בקר עם 256KB של RAM ואתם צריכים לדגום חיישן כל 50 מיקרו-שניות בדיוק — תבחרו RTOS. אם יש לכם מעבד עם MMU, מגה-בייטים של זיכרון, ואתם צריכים להריץ שרת וובי עם TLS ומסד נתונים מקומי — תבחרו Embedded Linux. זו התשובה הקצרה. התשובה הארוכה, זו שתחסוך לכם חודשים של כאב ראש, דורשת הבנה עמוקה יותר של מה כל אחד מהם באמת עושה מתחת למכסה המנוע, ובעיקר: מתי הגבול ביניהם מטשטש. בואו נפרק את זה.
מה ההבדל המהותי בין RTOS ל-Embedded Linux?
לפני שנכנס לטבלאות ולקוד, צריך לסדר את הראש. RTOS — ראשי תיבות של Real-Time Operating System — היא מערכת הפעלה מינימליסטית שנועדה לדבר אחד: להבטיח שמשימות יתבצעו בתוך חלון זמן ידוע מראש. Embedded Linux, לעומת זאת, הוא ליבת Linux מלאה (או מצומצמת) שמותאמת לרוץ על חומרה משובצת — עם כל העושר והמורכבות שזה מביא.
ההבדל הוא לא רק טכני. הוא פילוסופי. RTOS אומרת: "אני אעשה מעט, אבל אעשה את זה בזמן." Linux אומר: "אני יכול לעשות הכל, אבל אל תצפה ממני לדייק למיקרו-שנייה."
מה זה בעצם RTOS ואיך הוא עובד?
RTOS היא מערכת הפעלה שבה ה-scheduler מתוכנן להבטיח determinism — כלומר, ה-worst-case execution time ידוע וקבוע. ב-FreeRTOS, למשל, ה-scheduler עובד לפי עדיפויות קבועות (priority-based preemptive scheduling): המשימה עם העדיפות הגבוהה ביותר תמיד תרוץ ראשונה, ואם משימה בעדיפות גבוהה מתעוררת, היא חוטפת את ה-CPU מיד.
הליבה של RTOS טיפוסי שוקלת בין 5KB ל-50KB של Flash. היא לא כוללת מערכת קבצים, לא כוללת ניהול זיכרון מתקדם עם MMU, ולא כוללת ערימת רשת — אלא אם מוסיפים את זה בנפרד. המינימליזם הזה הוא לא חולשה. הוא התכנון.
פלטפורמות RTOS מרכזיות כיום: FreeRTOS (הפופולרית ביותר, בבעלות Amazon), Zephyr (פרויקט קוד פתוח של Linux Foundation שצומח מאוד בשנים האחרונות), ThreadX (כיום Azure RTOS, בבעלות Microsoft), ו-RTEMS.
מה זה Embedded Linux ומתי הוא הפך לסטנדרט?
Embedded Linux הוא ליבת Linux שעברה התאמה — בדרך כלל באמצעות כלים כמו Yocto Project או Buildroot — לרוץ על חומרה משובצת. הליבה כוללת scheduler מלא (CFS — Completely Fair Scheduler), ניהול זיכרון וירטואלי עם MMU, מערכת קבצים (ext4, SquashFS, ועוד), ערימת רשת TCP/IP מלאה, ותמיכה באלפי דרייברים.
ליבת Linux מינימלית תופסת בערך 4MB של RAM — אבל מערכת מעשית עם userspace, ספריות, ואפליקציות מתחילה מ-16MB ויכולה לגדול מהר. זמן ה-boot נע בין שנייה אחת (עם אופטימיזציות כבדות) לעשרות שניות.
נקודת מפתח: Embedded Linux אינו "RTOS עם יותר פיצ'רים" — הוא מערכת הפעלה שונה מיסודה, שנבנתה לתפוקה ממוצעת גבוהה (throughput) ולא לזמן תגובה קבוע (latency determinism).
איך בוחרים בין RTOS ל-Embedded Linux? שלושת הצירים
הבחירה לא צריכה להיות אינטואיטיבית או מבוססת על "מה הצוות מכיר." היא צריכה להיות מתודית. שלושה צירים קובעים את התשובה.
ציר 1: מהן דרישות זמן האמת של המערכת?
שאלת המפתח היא לא "האם אני צריך זמן אמת?" אלא "מה קורה אם אני מפספס deadline?" אם התשובה היא "המנוע מתנגש" או "המטופל לא מקבל זרם חשמלי בזמן" — אתם צריכים Hard Real-Time, וזה אומר RTOS. אם התשובה היא "הווידאו יקפוץ פריים" — Embedded Linux עם PREEMPT_RT patch כנראה מספיק.
RTOS טיפוסי מספק interrupt latency של 1-10 מיקרו-שניות. Linux רגיל — עשרות עד מאות מיקרו-שניות. Linux עם PREEMPT_RT — עשרות מיקרו-שניות, אבל עם jitter גבוה יותר מ-RTOS.
ציר 2: מה החומרה שעומדת לרשותכם?
אם המעבד הוא Cortex-M (M0, M3, M4, M7) — אין MMU, אין זיכרון וירטואלי, ובדרך כלל יש עשרות עד מאות קילובייטים של RAM. Linux פשוט לא ירוץ כאן. RTOS הוא האופציה היחידה.
אם המעבד הוא Cortex-A (A7, A53, A72 ומעלה) עם MMU ומאות מגה-בייטים של RAM — Linux הוא אופציה ריאלית, ולרוב עדיפה. אזור הגבול הוא מעבדי Cortex-R ומעבדי Cortex-A קטנים עם RAM מוגבל (32-64MB), שם שתי האופציות אפשריות ויש לשקול לפי הפרויקט.
ציר 3: מה המורכבות של התוכנה שצריך להריץ?
אם הפרויקט דורש ערימת רשת מתקדמת (HTTPS, MQTT עם TLS, OTA updates), מערכת קבצים, GUI עם framebuffer או Wayland, הרצת קונטיינרים, או אינטגרציה עם frameworks של AI (כמו TensorFlow Lite) — Embedded Linux חוסך חודשי פיתוח. לבנות את כל זה מאפס מעל RTOS זה אפשרי, אבל כואב.
אם הפרויקט הוא בקר מנוע, דגימת חיישנים, control loop סגור, או device פשוט עם BLE — RTOS יספק בדיוק מה שצריך, בלי bloat.
טעות נפוצה: "אני אתחיל עם RTOS ואם אצטרך יותר, אעבור ל-Linux." זו לא מיגרציה — זו כתיבה מחדש. הקוד של RTOS (bare-metal APIs, task management ידני) לא נייד ל-Linux userspace. תתכננו נכון מההתחלה.
טבלת השוואה מפורטת: RTOS מול Embedded Linux
| קריטריון | RTOS (למשל FreeRTOS / Zephyr) | Embedded Linux (Yocto / Buildroot) |
|---|---|---|
| זמן תגובה (Latency) | 1–10 מיקרו-שניות, דטרמיניסטי | עשרות–מאות מיקרו-שניות, לא דטרמיניסטי (אלא עם PREEMPT_RT) |
| צריכת RAM מינימלית | 5KB–256KB | 16MB–128MB (מעשי) |
| צריכת Flash מינימלית | 32KB–512KB | 4MB–64MB |
| זמן Boot | מיקרו-שניות עד מילי-שניות | 1–30 שניות |
| מעבדים נתמכים | Cortex-M, Cortex-R, RISC-V קטנים | Cortex-A, RISC-V עם MMU, x86 |
| ערימת רשת | lwIP (בסיסית), לא כוללת TLS מובנה | TCP/IP מלא, TLS, HTTP/2, WebSocket — הכל מובנה |
| מערכת קבצים | LittleFS, FAT (בסיסי) | ext4, SquashFS, JFFS2, NFS — עשרות אופציות |
| ניהול תהליכים | Tasks (ללא הפרדת זיכרון) | תהליכים מלאים עם הפרדת זיכרון (MMU) |
| אקוסיסטם תוכנה | ספריות ייעודיות, מוגבל | כל חבילות Linux — אלפי פרויקטי קוד פתוח |
| עקומת למידה | בינונית (צריך להבין scheduling, ISRs, concurrency) | גבוהה (Yocto recipes, device trees, kernel config) |
| אבטחה | Attack surface קטן, אבל אין הפרדת הרשאות מובנית | הפרדת הרשאות, SELinux, seccomp, namespaces |
| OTA Updates | מוגבל (MCUboot, SWUpdate חלקי) | Mender, RAUC, SWUpdate — פתרונות בוגרים |
| מתאים ל- | בקרי מנועים, חיישנים, BLE devices, safety-critical | Gateways, HMI, ראייה ממוחשבת, IoT מורכב |
איך נראה קוד אמיתי על כל פלטפורמה?
בואו נראה את ההבדל בפועל. שני הדוגמאות עושות את אותו הדבר ברמה העקרונית: דוגמות חיישן טמפרטורה ומדליקות LED אם הערך חורג מסף מסוים.
דוגמת קוד: FreeRTOS על STM32
/* FreeRTOS task: temperature monitor on STM32 */
#include "FreeRTOS.h"
#include "task.h"
#include "stm32f4xx_hal.h"

#define TEMP_THRESHOLD  75.0f
#define SAMPLE_PERIOD_MS 50

extern ADC_HandleTypeDef hadc1;

void vTempMonitorTask(void *pvParameters)
{
    uint32_t raw;
    float temperature;

    for (;;)
    {
        HAL_ADC_Start(&hadc1);
        if (HAL_ADC_PollForConversion(&hadc1, 10) == HAL_OK)
        {
            raw = HAL_ADC_GetValue(&hadc1);
            temperature = ((float)raw / 4096.0f) * 3.3f * 100.0f;

            if (temperature > TEMP_THRESHOLD)
            {
                HAL_GPIO_WritePin(GPIOA, GPIO_PIN_5, GPIO_PIN_SET);
            }
            else
            {
                HAL_GPIO_WritePin(GPIOA, GPIO_PIN_5, GPIO_PIN_RESET);
            }
        }
        HAL_ADC_Stop(&hadc1);

        /* deterministic 50ms period */
        vTaskDelay(pdMS_TO_TICKS(SAMPLE_PERIOD_MS));
    }
}

int main(void)
{
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_ADC1_Init();

    xTaskCreate(vTempMonitorTask, "TempMon", 256, NULL, 3, NULL);
    vTaskStartScheduler();

    for (;;); /* should never reach here */
}
שימו לב: הקוד קורא ישירות מרגיסטרים של חומרה דרך HAL, ללא שכבת הפשטה של מערכת הפעלה. ה-task רץ בלולאה אינסופית עם delay דטרמיניסטי של 50 מילי-שניות. ה-footprint של כל האפליקציה הזו — כולל FreeRTOS — כ-30KB Flash ו-8KB RAM.
דוגמת קוד: Embedded Linux על Raspberry Pi / Yocto image
#!/usr/bin/env python3
"""Temperature monitor on Embedded Linux (sysfs + GPIO)"""

import time

TEMP_THRESHOLD = 75.0
SAMPLE_PERIOD = 0.05  # 50ms
ADC_PATH = "/sys/bus/iio/devices/iio:device0/in_voltage0_raw"
GPIO_LED = "/sys/class/gpio/gpio17"

def setup_gpio():
    with open("/sys/class/gpio/export", "w") as f:
        f.write("17")
    with open(f"{GPIO_LED}/direction", "w") as f:
        f.write("out")

def read_temperature():
    with open(ADC_PATH, "r") as f:
        raw = int(f.read().strip())
    return (raw / 4096.0) * 3.3 * 100.0

def set_led(state: bool):
    with open(f"{GPIO_LED}/value", "w") as f:
        f.write("1" if state else "0")

def main():
    setup_gpio()
    print("Temperature monitor started")

    try:
        while True:
            temp = read_temperature()
            set_led(temp > TEMP_THRESHOLD)
            time.sleep(SAMPLE_PERIOD)
    except KeyboardInterrupt:
        set_led(False)
        print("Stopped")

if __name__ == "__main__":
    main()
ההבדל ברור: ב-Linux ניגשים לחומרה דרך sysfs — שכבת הפשטה של הקרנל. ה-time.sleep אינו דטרמיניסטי — ה-scheduler של Linux יכול לעכב את התהליך. לעומת זאת, הקוד קריא הרבה יותר, וניתן להרחיב אותו בקלות עם logging, שליחה לענן, API, וכו'.
דוגמה: בנייה של image עם Yocto
# Clone Yocto Poky
git clone git://git.yoctoproject.org/poky -b scarthgap
cd poky
source oe-init-build-env build

# Set machine in conf/local.conf
echo 'MACHINE = "raspberrypi4-64"' >> conf/local.conf
echo 'IMAGE_INSTALL:append = " python3 python3-modules"' >> conf/local.conf

# Build minimal image
bitbake core-image-minimal

# Flash to SD card
sudo dd if=tmp/deploy/images/raspberrypi4-64/core-image-minimal-raspberrypi4-64.wic \
       of=/dev/sdX bs=4M status=progress
בנייה של Yocto image לוקחת שעה וחצי עד שלוש שעות בהרצה ראשונה, תלוי במחשב. זה חלק מהמחיר — אבל מה שמקבלים זה image מינימלי, מותאם אישית, שניתן לשחזור.
מתי משלבים RTOS ו-Linux באותה מערכת?
הנה הסוד שהרבה אנשים לא מספרים לכם: בהרבה מערכות production — במיוחד ב-IoT תעשייתי, רכב, ורובוטיקה — לא בוחרים אחד. משלבים שניהם.
ארכיטקטורת AMP: שני עולמות על שבב אחד
מעבדים כמו NXP i.MX 8M (Cortex-A53 + Cortex-M4), STM32MP1 (Cortex-A7 + Cortex-M4), ו-TI AM64x (Cortex-A53 + Cortex-R5F) מאפשרים Asymmetric Multiprocessing — ליבה אחת מריצה Linux (עם ממשק משתמש, רשת, עדכונים), וליבה שנייה מריצה RTOS (עם control loop, דגימת חיישנים, safety). התקשורת ביניהם נעשית דרך RPMsg — פרוטוקול שיתוף זיכרון שמובנה ב-Linux kernel.
זו ארכיטקטורה שנפוצה מאוד בתעשייה הישראלית. חברות כמו Mobileye, שמפתחות מערכות ADAS, משתמשות בארכיטקטורות דומות כבר שנים. חברות סטארטאפ בתחום ה-AgriTech ו-MedTech משתמשות ב-STM32MP1 כדי לשלב שליטה בזמן אמת עם connectivity ו-edge AI.
שורה תחתונה לפועלים: אם הפרויקט שלכם צריך גם control loop מהיר וגם חיבור לענן — אל תנסו לדחוף Linux למקום שהוא לא שייך. חפשו SoC עם ליבות הטרוגניות והפרידו אחריות.
כלים ופלטפורמות: מה לבחור בפועל?
איזה RTOS כדאי ללמוד קודם?
אם את/ה מתחיל/ה — FreeRTOS. הוא הכי מתועד, יש לו את הקהילה הכי גדולה, ו-Amazon דואגים שהוא יישאר רלוונטי עם אינטגרציות ל-AWS IoT. לפי סקרים בשנים האחרונות, FreeRTOS מריץ כ-40% מכל התקני ה-IoT בעולם.
אם אתם מכוונים לפרויקט production חדש — שווה להסתכל על Zephyr. הפרויקט צמח מאוד בשנים האחרונות: לפי נתוני Linux Foundation, מספר ה-contributors הוכפל, ותמיכת החומרה מכסה מעל 600 בורדים. Zephyr מספק device tree (כמו Linux), מערכת build מבוססת CMake, ו-API אחיד שנראה יותר "מודרני" מ-FreeRTOS.
איזה כלי Build System לבחור ל-Embedded Linux?
Yocto Project הוא סטנדרט התעשייה. הוא מורכב ללמידה — עקומת הלמידה תלולה — אבל הוא מספק שליטה מלאה ב-image, שכבות (layers) מודולריות, ותמיכה מסחרית. אם אתם בונים מוצר שיגיע ל-production — Yocto.
Buildroot פשוט יותר ומתאים לפרוטוטייפ מהיר או למערכות קטנות. הוא מייצר image בעשר דקות במקום שעתיים, אבל חסר לו את הגמישות של layers ואת האקוסיסטם התעשייתי של Yocto.
סיכום והמלצות
הבחירה בין RTOS ל-Embedded Linux היא לא שאלה של "מה יותר טוב" — היא שאלה של התאמה לאילוצי הפרויקט. RTOS שולט כשצריך determinism, footprint קטן, ו-boot מיידי. Embedded Linux שולט כשצריך אקוסיסטם עשיר, רשת מתקדמת, ו-GUI. ובמקרים רבים, התשובה הנכונה היא שילוב של שניהם על SoC הטרוגני.
- מפו את דרישות הזמן אמת לפני שאתם בוחרים פלטפורמה — "אני צריך זמן אמת" זו לא תשובה, "אני צריך interrupt latency של פחות מ-10μs" כן.
- בדקו את החומרה: Cortex-M → RTOS, Cortex-A עם RAM → Linux, SoC הטרוגני → שניהם.
- תתכננו קדימה: אם יש סיכוי שתצטרכו OTA, TLS, או GUI תוך שנה — אל תתחילו עם RTOS בלבד.
- למדו שניהם: מהנדסי embedded שמבינים גם RTOS וגם Linux שווים זהב בשוק. לפי סקרי שכר בתעשייה הישראלית, מהנדסי embedded עם ידע כפול מרוויחים 20-30% יותר.
- בנו פרויקט אמיתי: קחו STM32 board ו-Raspberry Pi, בנו אותו פרויקט על שניהם, והרגישו את ההבדלים על הגוף.
עודכן: 2026-09-08
שאלות נפוצות
האם FreeRTOS חינמי לשימוש מסחרי?
כן. FreeRTOS מופץ תחת רישיון MIT, שמאפשר שימוש מסחרי ללא תמלוגים, ללא חובת שיתוף קוד מקור, וללא הגבלות מעשיות. גם Zephyr מופץ תחת Apache 2.0 License עם תנאים דומים.
האם אפשר להריץ Linux על מיקרו-בקר STM32?
על סדרת STM32MP1 — כן, כי היא כוללת ליבות Cortex-A7 עם MMU. על סדרות STM32F4 או STM32H7 (Cortex-M) — לא באופן מעשי. הניסיון להריץ μClinux (Linux ללא MMU) על Cortex-M קיים, אבל הביצועים והיציבות לא מתאימים ל-production ברוב המקרים.
מה זה PREEMPT_RT ואיך הוא משפיע על Embedded Linux?
PREEMPT_RT הוא patch לליבת Linux שהופך את רוב הקוד של הקרנל ל-preemptible — כלומר, interrupt handlers רצים כ-threads ואפשר לתת להם עדיפויות. זה מוריד את ה-worst-case latency מ-milliseconds לעשרות מיקרו-שניות. הוא מצוין ל-soft real-time, אבל עדיין לא מתחרה ב-RTOS על hard real-time של 1-5μs.
האם Zephyr מחליף את FreeRTOS?
לא מחליף — אבל מתחרה בהצלחה גוברת. Zephyr מביא גישה "לינוקסאית" לעולם ה-RTOS: device tree, Kconfig, מערכת build מודרנית, ו-API מופשט שמכסה BLE, Thread, Wi-Fi, USB ועוד. מי שמגיע מעולם Linux ירגיש יותר בבית עם Zephyr. מי שצריך footprint מזערי וכבר מכיר FreeRTOS — אין סיבה לעבור.
כמה זמן לוקח ללמוד Yocto Project?
כדי לבנות image ראשון — יום עד יומיים. כדי להבין את מערכת ה-layers, לכתוב recipes מותאמות אישית, ולנהל BSP — שבועות עד חודשים. עקומת הלמידה של Yocto היא מהתלולות בעולם ה-embedded, אבל ההשקעה משתלמת: כמעט כל חברת embedded בישראל שמוציאה מוצר לשוק משתמשת ב-Yocto.
האם Docker רץ על Embedded Linux?
כן, אם יש מספיק משאבים. על Cortex-A53 עם 512MB RAM ומעלה, Docker ו-Podman רצים מצוין. חברות IoT רבות משתמשות בקונטיינרים על gateway devices כדי לפשט עדכוני תוכנה. על מערכות עם 64MB RAM — לא מעשי. וכמובן, Docker לא רלוונטי על RTOS כלל.
מה עדיף למי שרוצה להיכנס לתחום ה-Embedded — ללמוד RTOS או Linux קודם?
ההמלצה שלנו: להתחיל עם RTOS על חומרה אמיתית (STM32 Nucleo board עם FreeRTOS). זה מלמד את היסודות — interrupts, scheduling, ניהול זיכרון ישיר, תקשורת בין tasks. אחרי שהבסיס יציב, לעבור ל-Embedded Linux. מי שמתחיל מ-Linux מדלג על שכבות קריטיות ומפספס הבנה עמוקה של מה קורה מתחת.
אם הגעתם עד לכאן, אתם בדיוק סוג האנשים שהתעשייה צריכה. אנשים שלא מסתפקים בתשובות שטחיות, שרוצים להבין למה ולא רק איך. המדריך הזה הוא נקודת התחלה — ויש עוד הרבה לחפור. באתר rt-ed.co.il תמצאו מדריכים מעמיקים נוספים על FreeRTOS, Yocto, Embedded Linux, ופיתוח מערכות משובצות מהיסוד. אנחנו רואים אתכם קדימה ממה שאתם רואים את עצמכם — עכשיו הזמן לבנות את הבסיס.
מקורות לימוד מומלצים
קורסים: מסלול קורס Embedded Linux המעניק הבנה מעמיקה בטכנולוגיות לינוקס למערכות משובצות, ארכיטקטורת Bootloader, התאמת מערכות הפעלה ותכנות בדיקות חומרה ותוכנה בדרגות נמוכות.
בלוגים / פורומים: Bootlin Blog, Linux Kernel Newbies, Embedded Artistry, Stack Overflow.
ספרים: Building Embedded Linux Systems (של Karim Yaghmour), Linux Kernel Programming (של Kaiwan N Billimoria).